
MEPPP 热点收录
@meppp_hot
收录
原帖正文
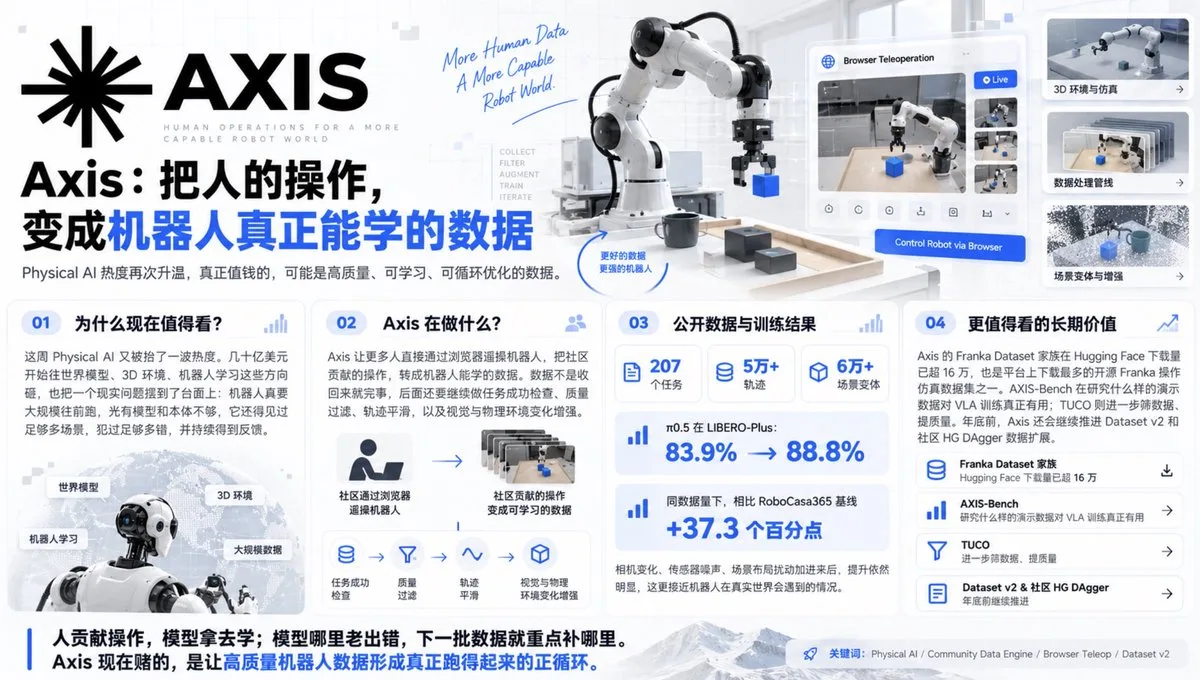
这周 Physical AI 这条线又被抬了一波热度。AMD 直接花 82 亿美元收购 World Labs。几十亿美元开始往世界模型、3D 环境、机器人学习这些方向砸,其实也把一个很现实的问题摆到了台面上:机器人后面真要大规模往前跑,光有模型和本体肯定不够。它得见过足够多的场景,犯过足够多的错,还得有人告诉它,哪一步做对了,哪一步做错了,下一次该怎么改。而 @axisrobotics 现在做的,刚好就是这件事。让更多人参与进来贡献操作,再把这些操作慢慢变成机器人真正能学的数据。/Axis @axisrobotics 现在社区里每天都有人直接通过浏览器遥操机器人,但这些操作收回来,肯定不是存起来就完事了。有人任务没做成功,有人动作绕了一大圈,有些轨迹很好,有些基本没法拿去训练。所以 Axis 后面还在做任务成功检查、质量过滤、轨迹平滑,再把视觉和物理环境继续做变化。目前公开的这批 Dataset 已经有 207 个任务、5 万+轨迹、6 万+场景变体。这些数据拿去继续训 π0.5 以后,LIBERO-Plus 上的成功率从 83.9% 做到了 88.8%。同样的数据量,对比 RoboCasa365 基线还高了 37.3 个百分点。而且我觉得这里最值得看的,是相机变化、传感器噪声、场景布局这些扰动加进来以后,提升依然很明显。机器人真到了现实里干活,碰到的基本全是这些乱七八糟的变化。/再看一个更实际的数据。Axis 的 Franka Dataset 家族,在 Hugging Face 下载量已经超过 16 万,目前也是平台上下载最多的开源 Franka 操作仿真数据集。这个比单纯说一句“我们有很多机器人数据”有说服力多了。数据有人下,有人拿去用,论文和代码也都公开。包括核心成员参与的 RoboVerse,也在继续解决不同仿真环境之间的数据复用问题。MuJoCo、Isaac Sim 这些环境以前各玩各的,现在通过 MetaSim 往统一接口和数据格式上靠,同一批数据以后能不能跨环境继续用,这个价值其实挺大的。另外两个公开基准也值得看。AXIS-Bench 在研究什么样的演示数据,才真的对 VLA 训练有用。TUCO 更直接,从大量仿真轨迹里挑真正值得留下的数据。最后只用了 10 条真实演示,加上精选出来的 600 条仿真数据,真实任务平均成功率就做到了 85.8%。所以机器人数据这东西,后面可能真不是越多越好。收多少是一回事,哪些值得留下,又是另外一回事。/Axis 年底前还准备继续推 Dataset v2,把社区贡献的 HG DAgger 数据继续往上放大。这个循环如果真能跑起来就挺有意思了。人贡献操作,模型拿去学。模型哪里老出错,下一批数据就重点补哪里,再把新的数据继续喂回去。Physical AI 现在这么热,几十亿美元已经开始往模型、仿真和机器人基础设施里砸。最后真正值钱的,可能就是谁能把人类的操作持续变成模型真正吃得下、而且有用的数据。Axis 现在就在赌这件事。@KaitoAI @axisrobotics
引用自 X
原帖地址:https://x.com/i/status/2107664496928121074
原帖:
本站媒体副本
0 条评论
登录后可以参与讨论。
成员登录还没有评论。第一条认真回应会很重要。